


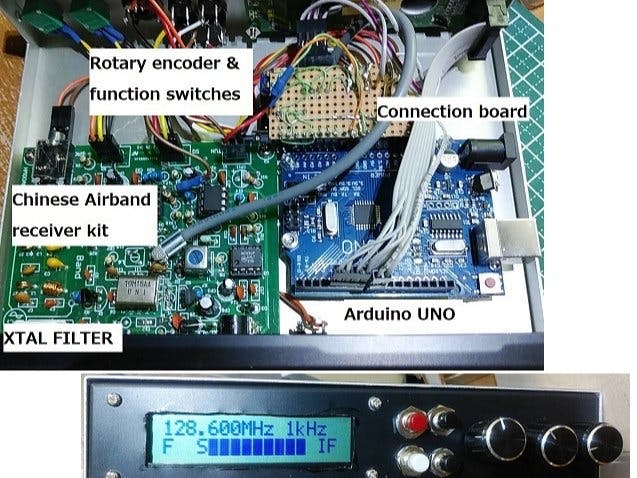
Hardware components | ||||||
| × | 1 | ||||
 |
| × | 1 | |||
| × | 1 | ||||
 |
| × | 1 | |||
 |
| × | 1 | |||
 |
| × | 1 | |||
 |
| × | 4 | |||
Software apps and online services | ||||||
 |
| |||||
Hand tools and fabrication machines | ||||||
 |
| |||||
Buy the kit from the Chinese EC and assemble it by refering below BLOG or manual.
https://nobcha23.hatenablog.com/entry/20170802/1501676018
http://n5dux.com/ham/kits/Airband-Receiver/manual.pdf
Japanese edition "http://chitose6thplant.web.fc2.com/AB/manual.pdf"
To utilize this kit effectively, you shall replace the local oscillator with the digital VFO.
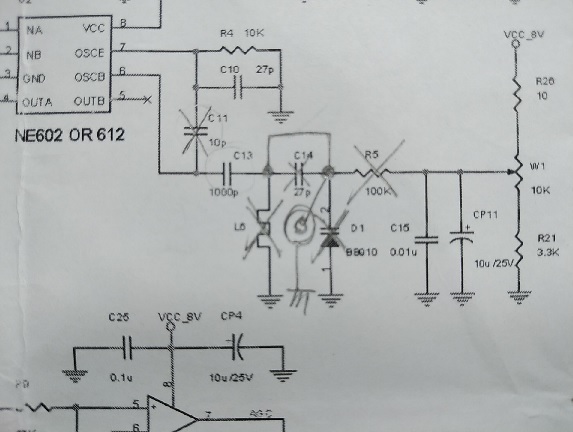
1. On the radio PCB you shall change the local oscillator as an attached circuit diagram.
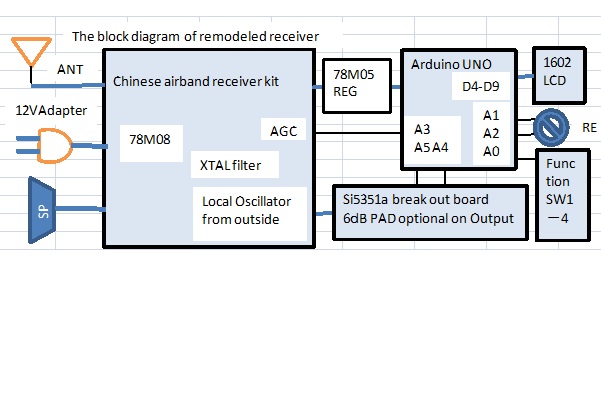
2. The optional digital oscillator is configured with Arduino UNO, Si5351a module, the switches, and 1602A LCD.
Prior to remodel the kit, please check how to connect with the modules.
You shall connect 1602A LCD via 4 bits IF, Si5351a module via i2c IF, and wired SWs. We shall use UNO's port as A0:SWs, A1, A2:RE-SW, A3:AGC of radio, and A4, A5:i2c.
The local oscillator signal of clock0 is going into radio circuit via 6dB PAD.
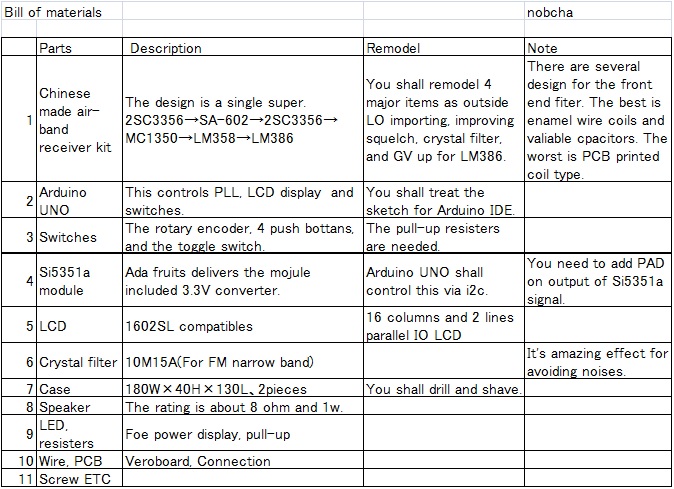
To assemble the above connection board, you need the parts in BOM.
I shall introduce how to operate this radio.
// si5351a ARDUINO LO  Ver1.3 (LCD&KEY, i2c AQM1602 LCD)
// Rotary switch:sencing, Function switch: A0 analogue port
// Si5351_ADDR = 0x60, CPU:Arduino UNO, LCD: SC1602

//  20201025 LCD&KEY setting  with i2c KIMURA code
//  20201029 append 25kHz STEP
//  20201107 Special for UNO setting, delete KIMURA's i2c LCD
//  20240227 To confirm hat this is the latest version
//
//  LCD display 0123456789abcdef    20201003 changed
//  1602        100.000MHz100kHz
//              M00S**********IF

// How to set fequency on Si5351a via i2c was based on TJ lab
// Thanks Dr.Uebo "https://tj-lab.org/2017/03/13/si5351/"

#include <Wire.h>
#include <LiquidCrystal.h>   // ―→16x2


//lcd instance for parallel IO LCD
   LiquidCrystal lcd( 8, 9, 4, 5, 6, 7);  // for LCD&key pin assign

   #define SQUELTCH A3
   #define REA 15               // A1
   #define REB 16               // A2

// Channel memory
#include <EEPROM.h>

#define Si5351_ADDR 0x60
#define led_pin 13

// Assign function number short/long pushing
#define NONE 0               // A1 port 1023 MAX
#define FREQ 1               // 8 modes defined
#define STEP 2
#define MEMORY 3
#define SCAN 4
#define FREQLONG 5           // long time push for FREQ set
#define STEPPUT 6            // long time push for STEP set
#define MEMORYPUT 7          // long time push for memory F set
#define SCANOFF 8            // long time push for Automatic SCAN set

#define FREQ_AD 0            // EEPROM address for FREQ data as long
#define FSTEP_AD 4           // EEPROM address for FSTEP data as long
#define MCHAN0 8             // MCHAN 0- 9  MCHAN0 + 4 * chan

/*
Rotary encoder handler for arduino. v1.1
Copyright 2011 Ben Buxton. Licenced under the GNU GPL Version 3. Contact: [email protected]
http://www.buxtronix.net/2011/10/rotary-encoders-done-properly.html
Rotary encoder test debug scketch
 PWM/3: Rotary A --> A1=15 -->D1
 PWM/2: Rotary B --> A2=16 -->D2
 GND: C
*/
#include <Rotary.h>
Rotary r = Rotary(REA, REB);

// functions
void LCD_Disp ( char, char, char*);
void Dsp_Disp(void);
void Step_Disp(void);
void LongToStr(long , char*);
void Fdds_Space(char *);
void set_freq(unsigned long);
void si5351_init(void);
void cmd_si5351(char , char);
int function_key(void);
void monit(long,long);
unsigned char mode_define(unsigned char) ;
void sw_state_reset(void);
void s_meter_disp(void);

// variables
  volatile boolean if_mode;             //  1:局発モード10.7MHz+
  volatile unsigned char mode = FREQ;   //  select mode as FREQ
  volatile unsigned char mode_last = FREQ;
  volatile char memo_ad = 0;            //  select  memory address
  unsigned char  set_sw = 1;            //  set freq on memory, or step to freq
  volatile unsigned long int freq1, fstep, freq_0;
                                        // freq1: current F, freq_0; last F
  volatile unsigned long int_time=0 ;
  volatile unsigned long time0=0;
  volatile unsigned long time1=0;
  volatile unsigned char sw_result=0, sw_result0=5; //  NONE:0,FREQ:1,STEP:2,MEMORY:3,SCAN:4

  volatile int ADCdata;
  volatile char scan_ad = 0;            //  scanning address counter
  volatile boolean k;                   // led ON/OFF status
  volatile unsigned char sw_pending = 0;
  volatile char i = 0;
  volatile unsigned char re_result = 0; // Rotary switch active result 0x10:right,0x20:left
  volatile unsigned char result;
  char mdisp[4] = { 0x4D, 0x30, 0x20, 0};
  char stepdisp[4] = { 0x53, 0x54, 0x20,0 };
  char spdisp[4] = { 0x20, 0x20, 0x20, 0 };
  char scandisp[4] = { 0x53, 0x30, 0x20, 0 };
  char freqdisp[4] = { 0x46, 0x20, 0x20, 0 };
  volatile int agc_volt;

void setup() {
  Wire.begin();
  si5351_init();               // once 100MHz set

  Serial.begin(9600);
  Serial.println("\nsi5351a oscillator V1.3");

  pinMode(led_pin, OUTPUT);             // D13 : LED

  pinMode(REA, INPUT_PULLUP);           // Rotary encoder port
  pinMode(REB, INPUT_PULLUP);

  sw_result0 = function_key();          // Freq mode set on power start
  if(sw_result0 == 0) if_mode=1;        // When no action, set IF_mode as 10.7MHzon LO

// 並列接続LCDモジュールの初期化処理
  lcd.begin(16,2);                      // set lib for display size (8x2)
  lcd.clear();                          // clear the screen

  LCD_Disp ( 0, 0, "si5351a osc V1.3") ;
  delay(500);

  r.begin(true);

// EEPROM data recover for clock frequency data
// There are FREQ, FSTEP, and MCHAN0-9

    EEPROM.get( FREQ_AD, freq1);       // FREQ data  recover from EPROM
    EEPROM.get( FSTEP_AD, fstep);      // fstep data from EEPROM Read

    Dsp_Disp();                        // display freq
    Serial.println("\nFreq from EEPROM = ");
    Serial.println(freq1);
    freq_0=freq1;


    if(freq1<10000000 || freq1>200000000) {  //10-200MHz
        LCD_Disp ( 0, 0, "Freq Read Error  ") ;
        Serial.println("\nFreq Read Error");
        Serial.println(freq1);
        freq1 = 100000000;
        EEPROM.put( FREQ_AD, freq1);      // FREQ data  100MHz for EPROM
        freq_0 =  100000000;
        for ( memo_ad =0 ; memo_ad <50; memo_ad++ ) {
          EEPROM.put( FREQ_AD + 8 + memo_ad*4, freq_0);   // FREQ data  100MHz for EPROM
        }
        delay(2000);
//        LCD.PageClear() ;
        lcd.clear();                     // Once display off
        delay(500);
    }
    if( fstep==1000 || fstep==10000 || fstep==100000 || fstep==25000 || fstep==1000000 || fstep==10000000) {
    }
    else{
        LCD_Disp ( 0, 1, "Step Read Error") ;
        Serial.println("\nStep Read Error");
        Serial.println(fstep);
        fstep=100000;
        EEPROM.put( FSTEP_AD, fstep );   // fstep data 100kHz for EEPROM
        delay(1000);
        lcd.clear();                     // Once display off after 1 second
        delay(1000);
    }

    Dsp_Disp();                          // 現在周波数を表示する
    Step_Disp();                         // 現在STEP周波数を表示する
    freq_0=freq1;
    if (if_mode==1) freq_0=freq1+10700000 ; //  IFモード時は10.7MH上位を発振
    set_freq(freq_0 );                   // 現在周波数をSi5351aに設定する
    freq_0=freq1;
}

void loop() {
  unsigned char mode_last;

  sw_result0 = function_key();           //  A0ポートの電圧からキー判定
  mode_last = mode ;                     //  20201002
  mode = mode_define(mode_last);         //  キー入力受付と長押しキー判定

  switch ( mode ){
    case 1:{                             //  FREQ determining mode
      LCD_Disp ( 0, 1, freqdisp ) ;
      break;
    }
    case 2:{                             //  STEP select mode
      LCD_Disp ( 0, 1, stepdisp ) ;
      break;
    }
    case 3:{                             //  MEMORY ch select mode
      LCD_Disp ( 0, 1, mdisp ) ;
      break;
    }
    case 8: {                            //  AUTO SCAN mode from M-chan
      scandisp[1] = 0x30 | (scan_ad/10) ;     //  display scan chan
      scandisp[2] = 0x30 | (scan_ad%10) ;     //  display scan chan
      LCD_Disp ( 0, 1, scandisp ) ;
      EEPROM.get( MCHAN0 + scan_ad*4, freq1); // read out MEM frequency
      Dsp_Disp();
      scan_ad++;                         // Changed 20201013
      if (scan_ad > 49) scan_ad = 0;
      if (freq1==100000000) break;       // If 100MHz, then skip.
      if (freq1==freq_0) break;          // If same as with last one, then skip

      freq_0=freq1;
      if (if_mode==1) freq_0=freq1+10700000 ; //  IFモード時は10.7MH上位を発振
      set_freq(freq_0);
      freq_0=freq1;
      Serial.println("freq SCAN");
      delay(200);
      s_meter_disp();                    // Get AGC voltage & change S-meter
      if ( agc_volt > 200) delay(1000);  // If squelch off, wait 1 sec
      s_meter_disp();                    // Get AGC voltage & change S-meter
      if ( agc_volt > 200) delay(1000);  // If squelch off, wait 1 sec
      break;
      }
    case 5:{                             //  FREQ button long pus

        LCD_Disp ( 0, 1, spdisp) ;       //  2行目1文字目space表示
        delay(500);
        LCD_Disp ( 0, 1, freqdisp) ;     //  2行目1文字目freq表示
        EEPROM.put( FREQ_AD, freq1 );    //  freq data into EEPROM
        Serial.println("freq written");
        delay(500);
        mode=1;
        break;
    }
    case 6:{                             //  STEP written

        LCD_Disp ( 0, 1, spdisp) ;       //  2行目1文字目space表示
        EEPROM.put( FSTEP_AD, fstep );   //  fstep data 100kHz for EEPROM
        LCD_Disp ( 0, 1, spdisp) ;       //  2行目1文字目spacep表示
        delay(500);
        LCD_Disp ( 0, 1, stepdisp) ;       //  2行目1文字目step表示
        Serial.println("fstep written");
        delay(500);
        mode=2;
        break;
    }
    case 7:{                             //  MEMORY write

        LCD_Disp ( 0, 1, mdisp) ;        //  2行目1文字目m表示
        EEPROM.put( MCHAN0 + memo_ad*4, freq1);   // Write FREQ data on defined EEPROM
        delay(500);
        LCD_Disp ( 0, 1, spdisp) ;       //  2行目1文字目space表示
        delay(500);
        LCD_Disp ( 0, 1, mdisp) ;        //  2行目1文字目mem表示
        Serial.println("memory write=");
        Serial.println( mdisp);
        mode=3;
        delay(500);
        break;

    }
    case 4:{                             //  Manual step SCAN
      scandisp[1] = 0x30 | (scan_ad/10) ;//  display scan chan
      scandisp[2] = 0x30 | (scan_ad%10) ;
      LCD_Disp ( 0, 1, scandisp ) ;
      EEPROM.get( MCHAN0 + scan_ad*4, freq1);  // read out MEM frequency
      if (freq_0 == freq1) break;
      Dsp_Disp();
      freq_0=freq1;
      if (if_mode==1) freq_0=freq1+10700000 ;  //  IFモード時は10.7MH上位を発振
      set_freq(freq_0);
      freq_0=freq1;
      break;
    }
  }

if(mode==0) mode=1;

// led
   digitalWrite(led_pin, k=!k );   //  Led blinked

// もしロータリーエンコーダーが変化したのなら、モードに応じて
// freqの増減、step周波数の増減、指定メモリーchの増減を行う
   re_result = r.process();

   if (re_result  )  { // Left 0x20 ? Right 0x10?
      Serial.println(re_result == DIR_CW ? "Right" : "Left");
      Serial.println(mode);
      if ((mode == FREQ) && (re_result == 0x10 ) ) {  // clockwise FREQ
         freq1 = freq1 + fstep;
         if(freq1 > (long) 200000000) {          //  200MHz -> 100MHz
             freq1 = (long) 100000000;
         }
         freq_0=freq1;
         if (if_mode==1) freq_0=freq1+10700000 ; // on IF mode 10.7MH upper
         set_freq(freq_0);
         Dsp_Disp();
         freq_0=freq1;
         digitalWrite(led_pin, k=!k );       // #13 LED on/off in turn;
       }
       else if ((mode == FREQ) && (re_result == 0x20) ) { //counter clockwise FREQ

          freq1 = freq1 - fstep;
          if(freq1 < 100000000) {            // 100MHz->200MHz
             freq1 = 200000000;
          }
          freq_0=freq1;
          if (if_mode==1) freq_0=freq1+10700000 ; //  on IF mode 10.7MH upper
          set_freq(freq_0);
          Dsp_Disp();
          freq_0=freq1;
          digitalWrite( led_pin, k=!k );     // #13 LED on/off in turn
       }

       else if ((mode == STEP) && (re_result == 0x10) ) { // clockwise STEP
          if (fstep == 25000)  fstep=100;   // 25000-->100
          fstep = fstep*10;
          if (fstep > 10000000)  fstep=100; // 100-->1000
          if (fstep == 100)  fstep=25000;   // 100-->25000
          Step_Disp();
          digitalWrite( led_pin, k=!k );     // #13 LED on/off in turn

       }
       else if ((mode == STEP) && (re_result == 0x20 )) { // counter clockwise STEP

          if (fstep == 25000)  fstep=100;   // 25000-->100
          fstep = fstep/10;
          if (fstep < 100) fstep=10000000;  //  100-->1000
          if (fstep == 100)  fstep=25000;   // 100-->25000
          Step_Disp();
          digitalWrite( led_pin, k=!k );     // #13 LED on/off in turn
       }
       else if ((mode == MEMORY) && (re_result == 0x10 )) { // clockwise STEP
          memo_ad ++ ;
          if (memo_ad > 49)  memo_ad = 0;
          mdisp[1] = 0x30 | (memo_ad/10) ;
          mdisp[2] = 0x30 | (memo_ad%10) ;
          LCD_Disp ( 0, 1, mdisp) ;          // #13 LED on/off in turn
       }
       else if ((mode == MEMORY) && (re_result == 0x20 )) {// Counter clockwise STEP
          memo_ad --;
          if (memo_ad < 0)  memo_ad = 49;
          mdisp[1] = 0x30 | (memo_ad/10) ;
          mdisp[2] = 0x30 | (memo_ad%10) ;
          LCD_Disp ( 0, 1, mdisp) ;
          digitalWrite( led_pin, k=!k );     // #13 LED on/off in turn
       }
       else if ((mode == SCAN) && (re_result == 0x10 )) {// clockwise STEP
          scan_ad ++;
          if (scan_ad > 49)  scan_ad = 0;
          scandisp[1] = 0x30 | (scan_ad/10) ;
          scandisp[2] = 0x30 | (scan_ad%10) ;
          LCD_Disp ( 0, 1, scandisp) ;
          digitalWrite( led_pin, k=!k );     // #13 LED on/off in turn
       }
       else if ((mode == SCAN) && (re_result == 0x20 )) {// Counter clockwise STEP
          scan_ad --;
          if (scan_ad < 0)  scan_ad = 49;
          scandisp[1] = 0x30 | (scan_ad/10) ;
          scandisp[2] = 0x30 | (scan_ad%10) ;
          LCD_Disp ( 0, 1, scandisp) ;
          digitalWrite( led_pin, k=!k );     // #13 LED on/off in turn
       }
    }
    s_meter_disp();                          // Get AGC voltage & change S-meter
}

// i2c LCD & 4bit parallel LCD display commonly
void LCD_Disp ( char column, char line, char* charbuf) {

  lcd.setCursor( column, line);
  lcd.print( charbuf ) ;
}

//***** fstep displaying ***** 1kHz,10kHz,100kHz,1MHz,10MHz
void Step_Disp() {                           // display fstep on LCD
    if (fstep == 1000)  {
        LCD_Disp ( 10, 0, " 1kHz ") ;
        Serial.println("Step 1kHz   ");
    }
    else if (fstep == 10000) {
        LCD_Disp ( 10, 0, " 10kHz") ;
        Serial.println("Step 10kHz   ");
    }
    else if (fstep == 25000) {
        LCD_Disp ( 10, 0, " 25kHz") ;
        Serial.println("Step 25kHz   ");
    }
    else if (fstep == 100000) {
        LCD_Disp ( 10, 0, "100kHz") ;
        Serial.println("Step 100kHz   ");
    }
    else if (fstep == 1000000) {
        LCD_Disp ( 10, 0, " 1MHz ") ;
        Serial.println("Step 1MHz   ");
    }
    else {
        LCD_Disp ( 10, 0, " 10MHz") ;
        Serial.println("Step 10MHz   ");
    }
    delay(100);
}


//********* display frequency *********
    char fdds[16];
void Dsp_Disp() {                // Format freq data for display & display
    char fdds1[16];
    const unsigned char fdds2[] = "test";
    LongToStr(freq1, fdds);      // convert Long data 16 columns
    Fdds_Space(fdds);            // change leading "0" to space

    fdds1[11] =  '\0';
    fdds1[10] =  '\0';
    fdds1[9] = 'z';
    fdds1[8] =  'H';
    fdds1[7] =  'M';
    fdds1[6] = fdds[7];
    fdds1[5] = fdds[6];
    fdds1[4] = fdds[5];
    fdds1[3] = '.';
    fdds1[2] = fdds[4];
    fdds1[1] = fdds[3];
    fdds1[0] = fdds[2];

    LCD_Disp ( 0, 0, fdds1) ;
    if (if_mode==1) LCD_Disp ( 14, 1, "IF") ;   //  IF mode
}

// Long FREQ data changes to 10 digit numerics
void LongToStr(long dat, char *fm) {
    long fmdat;
    int i;
    fmdat = dat;
    for (i=0; i<11; i++) {
        fm[10-i] =( fmdat % 10 ) | 0x30;
        fmdat = fmdat / 10;
    }
}

void  Fdds_Space(char *fm) {   // Reducing preceding zero into space
    int i;
    for (i=0; i<11; i++) {
        if( fm[i] == 0x30) {
            fm[i]=0x20;
        }
        else i=11;
    }
}

void monit(long on_time, long off_time) {  // #13 LED monit on_off
       digitalWrite(led_pin, k=!k );       // Mon Led on/off
       delay(on_time);
       digitalWrite(led_pin, k=!k );
       delay(off_time);
}

/* Frequency setting on Si5351a via i2c
Thanks Dr.Uebo
                                         */

void set_freq(unsigned long freqs) {
//    freqs [Hz]
//
//    fvco= fxtal*(a+b/c)  ( a:15 -- 90,   b:0 -- 1048575, c:1 -- 1048575 )
//    freq= fvco /(a+b/c)  ( a:4, 6--1800, b:0 -- 1048575, c:1 -- 1048575 )
//
//    P1= 128*a +   floor(128*b/c) - 512
//    P2= 128*b - c*floor(128*b/c)
//    P3= c
//

  int k;
  unsigned long M;
  unsigned int R;

  if(freqs<1500) freqs=1500; else if(freqs>280000000) freqs=280000000;

  if(     freqs> 150000000){M=4; R=0;}
  else if(freqs>=63000000){M=6; R=0;}
  else if(freqs>=27500000){M=14; R=0;}
  else if(freqs>=13000000){M=30; R=0;}
  else if(freqs>= 6500000){M=62; R=0;}
  else if(freqs>= 3000000){M=126; R=0;}
  else if(freqs>= 1500000){M=280; R=0;}
  else if(freqs>=  700000){M=600; R=0;}
  else if(freqs>=  330000){M=1280; R=0;}
  else if(freqs>=  150000){M=1300; R=1;}
  else if(freqs>=   67000){M=1500; R=2;}
  else if(freqs>=   30300){M=1600; R=3;}
  else if(freqs>=   14000){M=1800; R=4;}
  else if(freqs>=    7000){M=1800; R=5;}
  else if(freqs>=    3500){M=1800; R=6;}
  else{M=1800; R=7;}

  freqs*=M;
  freqs<<=R;

  unsigned long c=0xFFFFF;
  unsigned long a=freqs/25000000;
  unsigned long b=(long)((double)(freqs-a*25000000)*(double)c/(double)25000000);
  unsigned long dd=(128*b)/c;
  unsigned long P1=128*a+dd-512;
  unsigned long P2=128*b-c*dd;
  unsigned long P3=c;


  //Set fvco of PLL_A
    cmd_si5351(26,(P3>>8)&0xFF);        //MSNA_P3[15:8]
    cmd_si5351(27,P3&0xFF);             //MSNA_P3[7:0]
    cmd_si5351(28,(P1>>16)&0x03);       //MSNA_P1[17:16]
    cmd_si5351(29,(P1>>8)&0xFF);        //MSNA_P1[15:8]
    cmd_si5351(30,P1&0xFF);             //MSNA_P1[7:0]
    cmd_si5351(31,(P3>>12)&0xF0|(P2>>16)&0x0F);//MSNA_P3[19:16], MSNA_P2[19:16]
    cmd_si5351(32,(P2>>8)&0xFF);        //MSNA_P2[15:8]
    cmd_si5351(33,P2&0xFF);             //MSNA_P2[7:0]

  // Set MS0, MS1
  // a=M, b=0, c=1 ---> P1=128*M-512, P2=0, P3=1
  if(M==4){
    P1=0;
    cmd_si5351(42,0);                   //MS0_P3[15:8]
    cmd_si5351(43,1);                   //MS0_P3[7:0]
    cmd_si5351(44,0b00001100);          //0,R0_DIV[2:0],MS0_DIVBY4[1:0],MS0_P1[17:16]
    cmd_si5351(45,0);                   //MS0_P1[15:8]
    cmd_si5351(46,0);                   //MS0_P1[7:0]
    cmd_si5351(47,0);                   //MS0_P3[19:16], MS0_P2[19:16]
    cmd_si5351(48,0);                   //MS0_P2[15:8]
    cmd_si5351(49,0);                   //MS0_P2[7:0]

    cmd_si5351(50,0);                   //MS1_P3[15:8]
    cmd_si5351(51,1);                   //MS1_P3[7:0]
    cmd_si5351(52,0b00001100);          //0,R1_DIV[2:0],MS1_DIVBY4[1:0],MS1_P1[17:16]
    cmd_si5351(53,0);                   //MS1_P1[15:8]
    cmd_si5351(54,0);                   //MS1_P1[7:0]
    cmd_si5351(55,0);                   //MS1_P3[19:16], MS0_P2[19:16]
    cmd_si5351(56,0);                   //MS1_P2[15:8]
    cmd_si5351(57,0);                   //MS1_P2[7:0]
   }
   else{
    P1=128*M-512;
    cmd_si5351(42,0);                    //MS0_P3[15:8]
    cmd_si5351(43,1);                    //MS0_P3[7:0]
    cmd_si5351(44,(R<<4)&0x70|(P1>>16)&0x03);//0,R0_DIV[2:0],MS0_DIVBY4[1:0],MS0_P1[17:16]
    cmd_si5351(45,(P1>>8)&0xFF);         //MS0_P1[15:8]
    cmd_si5351(46,P1&0xFF);              //MS0_P1[7:0]
    cmd_si5351(47,0);                    //MS0_P3[19:16], MS0_P2[19:16]
    cmd_si5351(48,0);                    //MS0_P2[15:8]
    cmd_si5351(49,0);                    //MS0_P2[7:0]

    cmd_si5351(50,0);                    //MS1_P3[15:8]
    cmd_si5351(51,1);                    //MS1_P3[7:0]
    cmd_si5351(52,(R<<4)&0x70|(P1>>16)&0x03);//0,R1_DIV[2:0],MS1_DIVBY4[1:0],MS1_P1[17:16]
    cmd_si5351(53,(P1>>8)&0xFF);         //MS1_P1[15:8]
    cmd_si5351(54,P1&0xFF);              //MS1_P1[7:0]
    cmd_si5351(55,0);                    //MS1_P3[19:16], MS0_P2[19:16]
    cmd_si5351(56,0);                    //MS1_P2[15:8]
    cmd_si5351(57,0);                    //MS1_P2[7:0]
  }
  cmd_si5351(165,0);
  cmd_si5351(166,M);

  cmd_si5351(177,0xA0);    // Reset PLL_A.  Mが変化(特にM=4からM>=6に変化)するときは必須かも…
}

// Si5351a set up at 100MHz
void si5351_init(void) {
    cmd_si5351(183,0b10010010);         // CL=8pF
    cmd_si5351(16,0x80);                // Disable CLK0
    cmd_si5351(17,0x80);                // Disable CLK1
    set_freq(100000000);                // 100MHz
    cmd_si5351(177,0xA0);               // Reset PLL_A
    cmd_si5351(16,0x4F);                // Enable CLK0 (MS0=Integer Mode, Source=PLL_A)
    cmd_si5351(17,0x4F);                // Enable CLK1 (MS1=Integer Mode, Source=PLL_A)
}

//レジスタに1バイトデータを書き込む。
void cmd_si5351(char Reg , char Data) {
   Wire.beginTransmission(Si5351_ADDR);
   Wire.write(Reg);
   Wire.write(Data);
   Wire.endTransmission();
}

// Function SW determining  A0 port: function SW
// Vcc 2k SW1 330 SW2 630 SW3 1k SW4 Gnd
int function_key() {

   ADCdata = analogRead(A0);       // define sw as voltage
   result = NONE ;                 //
//   if ( abs(ADCdata - analogRead(A0)) <5 )   //  To avoid chatter
//   {
     if (ADCdata < 50) {           // SW4
       result = FREQ ;
     }
     else if (ADCdata < 150) {     // SW3
        result = STEP ;
     }
     else if (ADCdata < 350) {     // SW2
        result = MEMORY ;
     }
     else if (ADCdata < 600) {     // SW1
        result = SCAN ;
     }
     else {
        result = NONE ;            // over 600 NONE
        sw_pending=0;              // 20201002
        sw_result = NONE ;         // 20201002
     }
//   }
   return result ;                 // Switch not settled 20201002
}


unsigned char mode_define(unsigned char moded) {
  if ( sw_result0 ) {              // NONEでなかったらSW on
     if (( sw_result0 != sw_result) & ( sw_result == NONE )) {  //  NONEから変化
       time0 = millis();           //  SWが変化した時間を覚える
       moded = sw_result0;         // sw shall be accepted
       sw_pending=1;               // Sw changed, and on pending.
       sw_result = sw_result0;     // Remember sw
       return moded;
     }
     else{                         //  前のスイッチから変化せず
       time1=millis();             //  長押しチェックのために時間覚え
       if ((( time1 - time0) > 800 )& sw_pending==1 ){ //  800ms超えた, sw shall be accepted as long pushed
         moded = sw_result0 + 4 ;  //  長押しモード受付、数字はそれぞれの4まし
         sw_pending=0;
         return moded;
       }
     }
   }
   return moded;
}

void s_meter_disp(){               //  Pendig as debugging
  char s_disp[11];
  unsigned char i;
  unsigned char s_value;
  agc_volt = analogRead(SQUELTCH);
  if (agc_volt<155) s_value=0;
  else if (agc_volt<168) s_value=1;
  else if (agc_volt<205) s_value=2;
  else if (agc_volt<254) s_value=3;
  else if (agc_volt<328) s_value=4;
  else if (agc_volt<426) s_value=5;
  else if (agc_volt<573) s_value=6;
  else if (agc_volt<770) s_value=7;
  else if (agc_volt<1000) s_value=8;
  else s_value=8;

  s_disp[0] = 0x53;
  for ( i=0; i<9; i++){
    if (s_value>i){                   //  i=0 s_value=1 set 1 S_MAX=8
      s_disp[i+1] = 0xff;
    }
    else s_disp[i+1] = 0x20;
  }
  s_disp[9] = 0x0;
  LCD_Disp ( 3, 1, s_disp) ;
}


Comments