#include <NewPing.h>

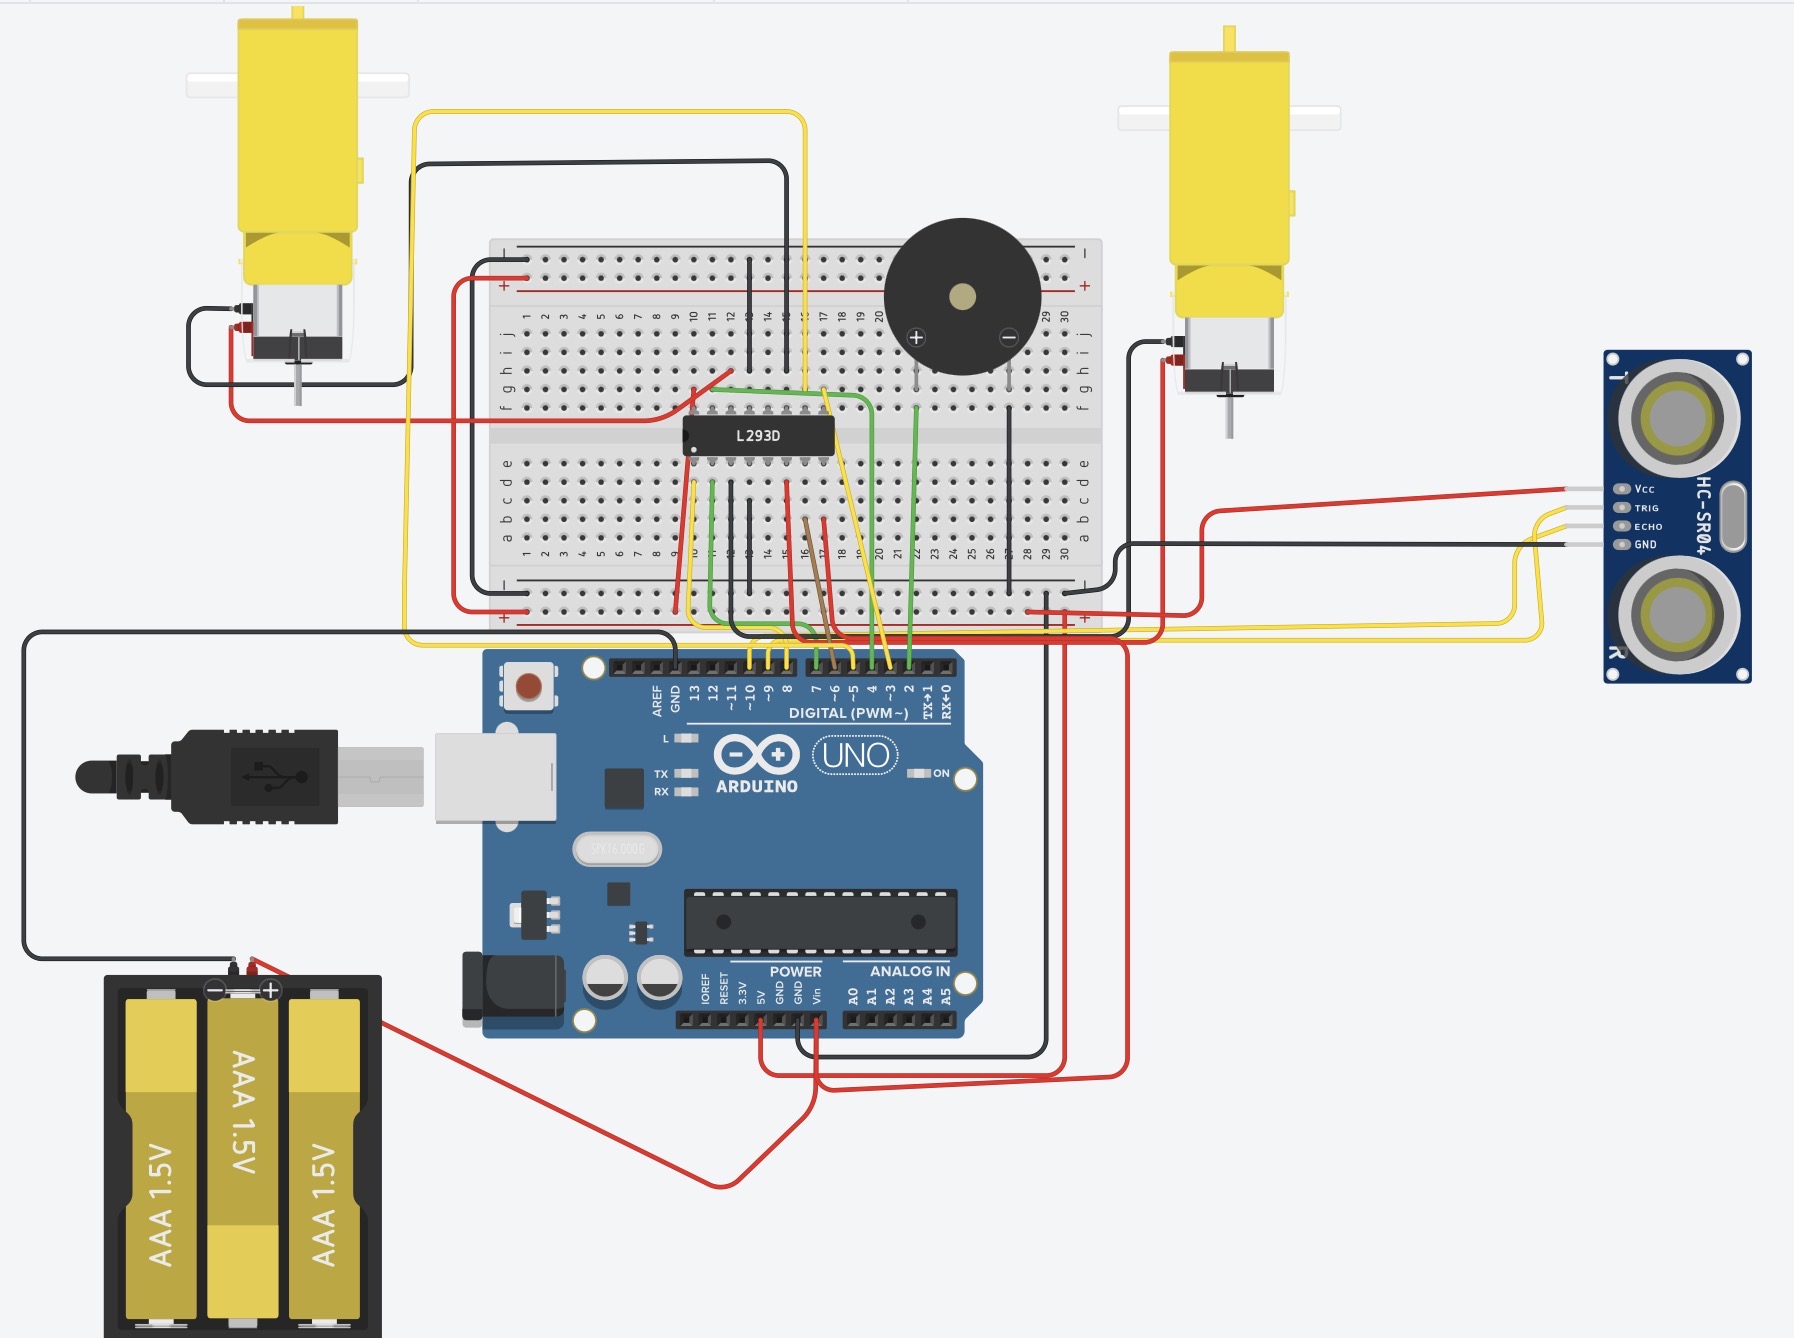
// Ultrasonic sensor pins
#define TRIGGER_PIN 9
#define ECHO_PIN 10
#define MAX_DISTANCE 400
NewPing sonar(TRIGGER_PIN, ECHO_PIN, MAX_DISTANCE);

// Motor A connections
int enA = 8;
int in1 = 7;
int in2 = 6;
// Motor B connections
int enB = 3;
int in3 = 5;
int in4 = 4;

// Piezo speaker pin
#define BUZZER_PIN 2

// Distance thresholds (in cm)
const float slowDistance = 7 * 2.54;  // 7 inches → ~17.78 cm
const float stopDistance = 2 * 2.54;  // 2 inches → ~5.08 cm

unsigned long previousBeepMillis = 0;
bool buzzerState = false;

void setup() {
  Serial.begin(9600);

  pinMode(enA, OUTPUT);
  pinMode(enB, OUTPUT);
  pinMode(in1, OUTPUT);
  pinMode(in2, OUTPUT);
  pinMode(in3, OUTPUT);
  pinMode(in4, OUTPUT);
  pinMode(BUZZER_PIN, OUTPUT);

  stopMotors();
}

void loop() {
  unsigned int distance = sonar.ping_cm();

  // Display on Serial Monitor
  Serial.print("Distance = ");
  Serial.print(distance);
  Serial.println(" cm");

  unsigned long currentMillis = millis();

  if (distance == 0 || distance > slowDistance) {
    // Full speed, no beep
    moveMotors(255);
    digitalWrite(BUZZER_PIN, LOW);
  }
  else if (distance <= slowDistance && distance > stopDistance) {
    // Slow inching with intermittent beep
    int motorSpeed = map(distance, stopDistance, slowDistance, 80, 150);
    moveMotors(motorSpeed);

    // Intermittent beep frequency scales with distance
    int beepFreq = map(distance, stopDistance, slowDistance, 2000, 800);
    if (currentMillis - previousBeepMillis >= 200) { // 200ms interval
      previousBeepMillis = currentMillis;
      buzzerState = !buzzerState;
      if (buzzerState) manualBeep(beepFreq, 100); // 100ms beep
      else digitalWrite(BUZZER_PIN, LOW);
    }
  }
  else if (distance <= stopDistance) {
    // Stop motors and hold long beep 2 seconds
    stopMotors();
    manualBeep(1500, 2000); // 2-second beep
    digitalWrite(BUZZER_PIN, LOW);
  }

  delay(50); // Small loop delay
}

// Move motors forward at given speed
void moveMotors(int speed) {
  digitalWrite(in1, HIGH);
  digitalWrite(in2, LOW);
  analogWrite(enA, speed);

  digitalWrite(in3, HIGH);
  digitalWrite(in4, LOW);
  analogWrite(enB, speed);
}

// Stop motors
void stopMotors() {
  digitalWrite(in1, LOW);
  digitalWrite(in2, LOW);
  analogWrite(enA, 0);

  digitalWrite(in3, LOW);
  digitalWrite(in4, LOW);
  analogWrite(enB, 0);
}

// Generate a square wave on the piezo
void manualBeep(int frequency, int duration_ms) {
  long delayValue = 1000000L / frequency / 2; // half-period in microseconds
  long cycles = (long)frequency * duration_ms / 1000;
  for (long i = 0; i < cycles; i++) {
    digitalWrite(BUZZER_PIN, HIGH);
    delayMicroseconds(delayValue);
    digitalWrite(BUZZER_PIN, LOW);
    delayMicroseconds(delayValue);
  }
}




Comments